Koncový efektor rozhoduje, jestli robot úlohu zvládne
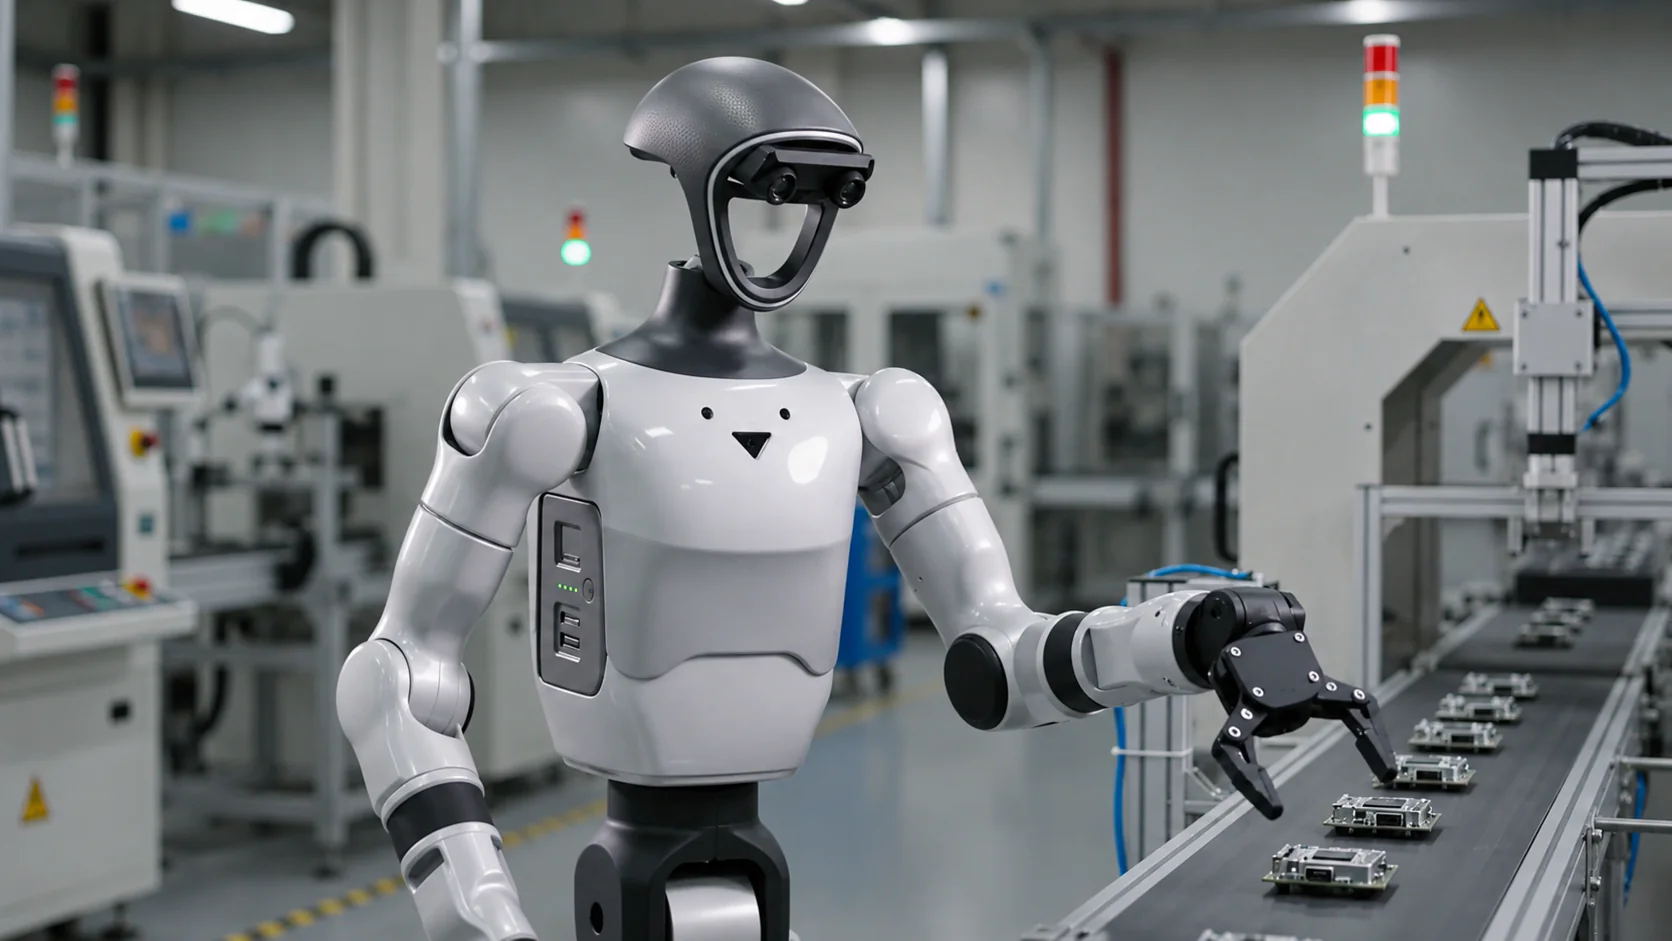
Platforma určuje, kam robot dosáhne a kolik unese. Jestli práci doopravdy udělá, se láme na tom, co má na konci ruky a čím se dívá.
Na míru úloze, ne z katalogu
Univerzální ruka, která zvládne všechno, dnes neexistuje. Proto koncový efektor navrhujeme ke konkrétní úloze: jinak vypadá čelist na kartonovou krabici, jinak úchop na kluzký výlisek a jinak nástroj, který má něco zašroubovat.
Když se úloha posune, obvykle se nemění robot, ale efektor. To je jeden z hlavních důvodů, proč humanoid dává smysl tam, kde se výroba přeskupuje.
Efektor je ta část řešení, která se mění nejčastěji a nejlevněji.
Co robotovi montujeme
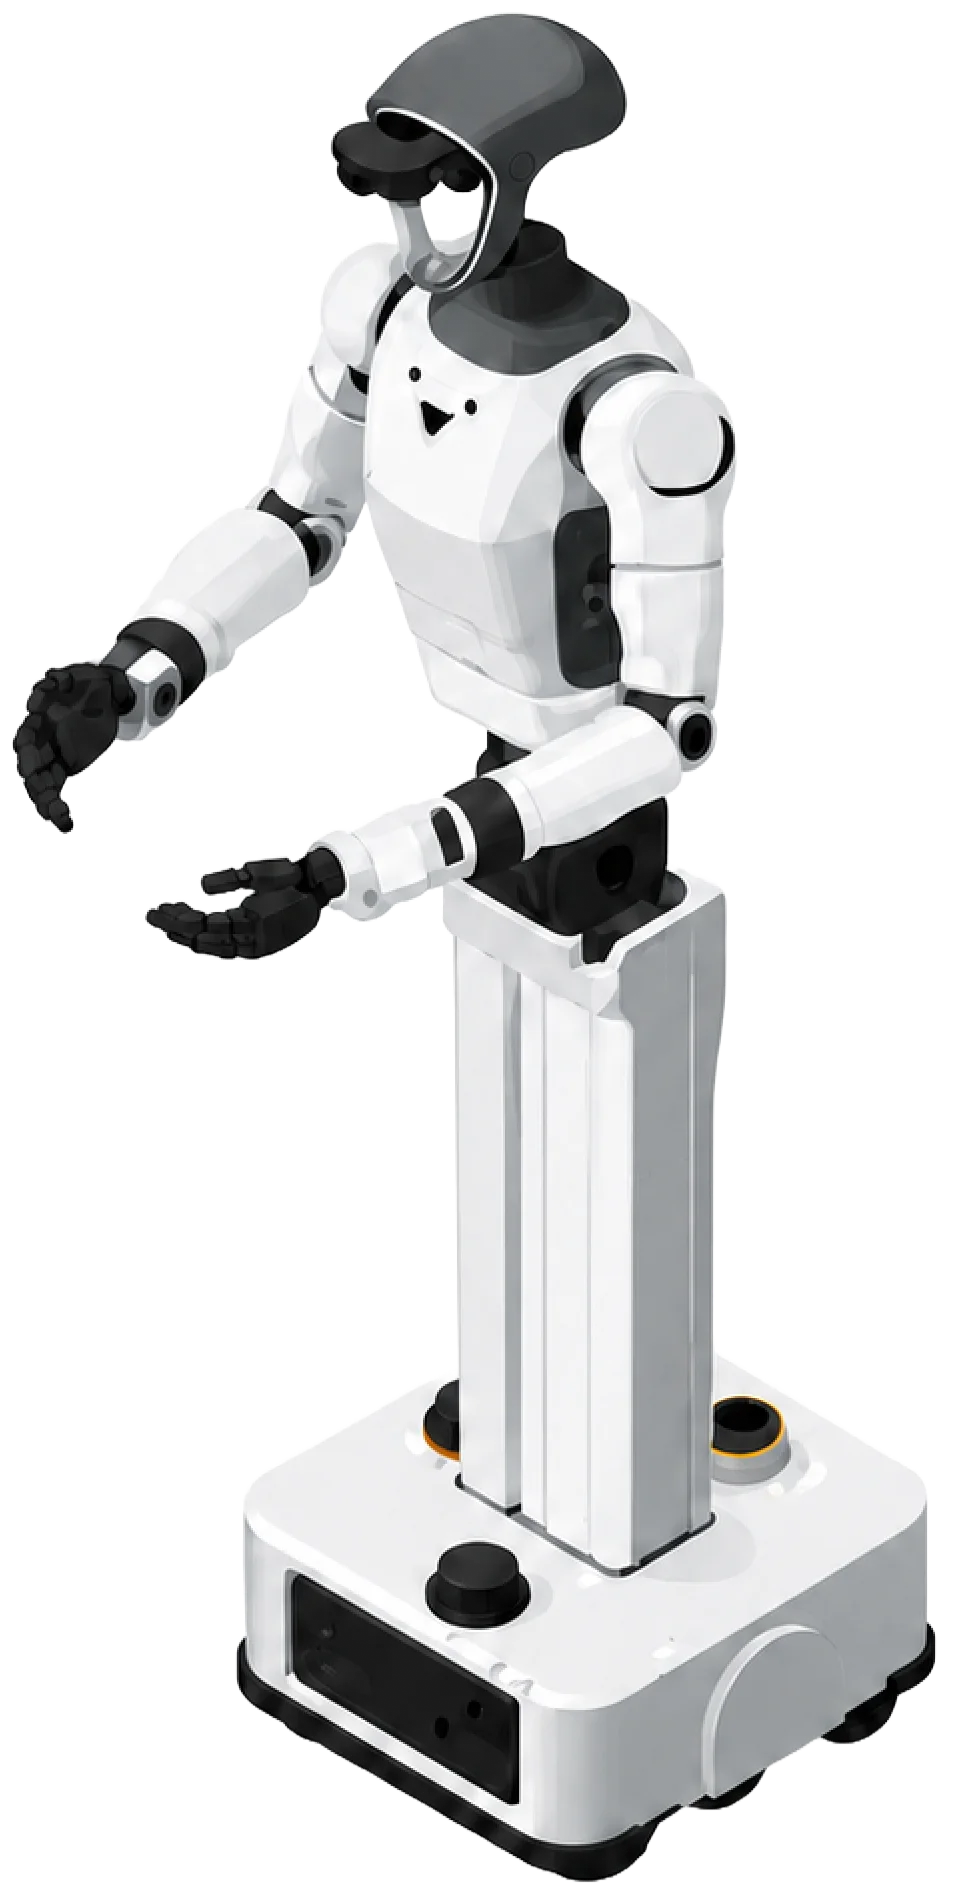
Vision
Kamery pro rozpoznání dílu, jeho polohy a orientace, případně pro vizuální kontrolu jakosti. Bez vidění je z humanoida slepý manipulátor, který jede program bez ohledu na to, co má před sebou.
Senzory
Silové a momentové snímače, detekce přítomnosti, měření vzdálenosti. Slouží úloze i bezpečnosti: robot pozná, že na něco narazil, dřív než to pozná díl.
Grippery a chapadla
Dvoučelisťové, víceprsté i podtlakové. Volba vychází z tvaru, hmotnosti a povrchu dílu a z toho, jak přesně musí být uchopený.
Nástroje a přípravky
Šroubováky, aplikátory, odkládací stojany, přípravky na stanovišti. Někdy je levnější a spolehlivější upravit stanoviště než efektor.
Jak efektor vzniká
Rozbor úlohy
Změříme díl, podíváme se, jak se s ním dnes manipuluje ručně, a ptáme se, co se stane, když se úchop nepovede.
Návrh a zkoušky
Efektor navrhneme a odzkoušíme na skutečných dílech, ne na výkrese. Většina překvapení se objeví tady, a to je správné místo.
Změna úlohy
Když se úloha změní, přepracujeme efektor a robot zůstane stejný. V tom je rozdíl oproti jednoúčelovému stroji, který se v takové chvíli odepisuje.
Máte díl, o kterém si myslíte, že ho robot neuchopí?
Napište nám jeho rozměry, hmotnost a materiál, ideálně s fotkou. Někdy je odpověď ne, a i tu se dozvíte rychle.